机器人网络驱动下的未来仿人箱体产品 工业检验与网络技术服务融合创新
引言
随着工业4.0和智能制造的深入推进,传统工业检验检查正面临效率、精度与安全性的多重挑战。在这一背景下,融合了机器人网络、仿人箱体产品、技术工程设备与网络技术服务的综合解决方案,正成为未来工业检验领域的关键突破口。本文将探讨这一融合体系的核心架构、技术优势及应用前景。
一、机器人网络:工业检验的神经中枢
机器人网络并非简单的多台机器人互联,而是通过分布式通信协议、边缘计算和云端协同,实现检验机器人的群智感知与动态调度。在工业检验场景中,机器人网络能够:
- 协同巡检:多台机器人按最优路径覆盖大型设备,避免重复与遗漏;
- 实时数据融合:将视觉、红外、超声等多模态检测数据汇聚至网络节点,提升缺陷识别率;
- 自适应任务分配:根据设备状态动态调整检验优先级,实现预测性维护。
这一网络化架构使工业检验从“单点抽查”迈向“全域全时监控”。
二、未来仿人箱体产品:人性化与工程化的结合
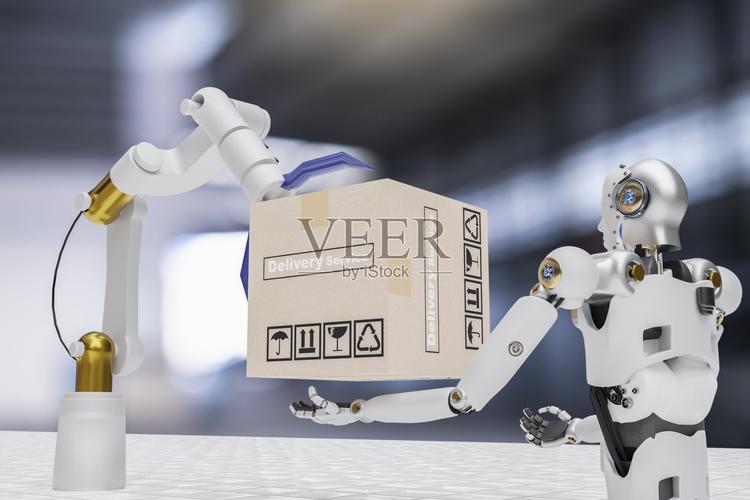
仿人箱体产品指的是具有类人外形或操作能力的箱式机器人平台,它既保留了箱体结构的坚固性与集成度,又融入了仿人机械臂、灵巧手及类人感知系统,其主要特点包括:
- 拟人操作能力:可模拟人类检验员使用常规工具(如卡尺、探伤仪)执行精细检查;
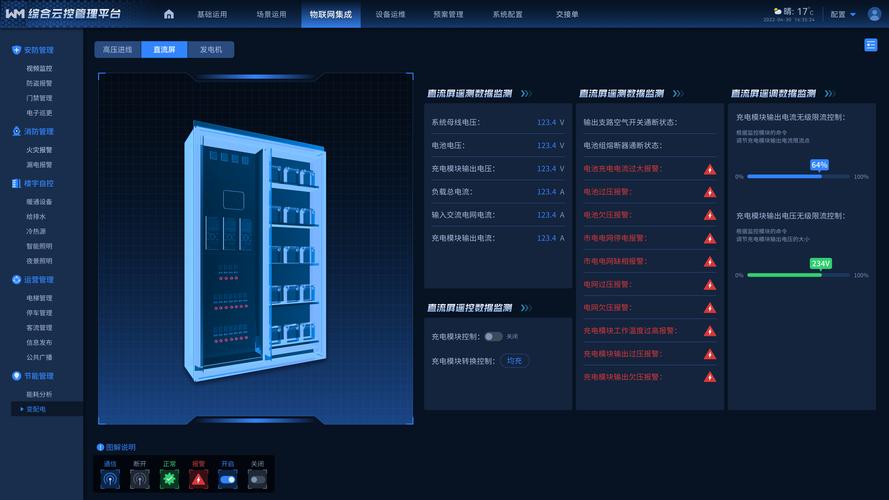
- 箱体集成设计:将电源、控制器、传感器、通信模块封装于标准化箱体中,便于部署与防护;
- 环境适应性:通过双足或轮足混合移动,适应楼梯、狭窄通道等复杂工业现场。
这类产品将成为高危、高重复性检验岗位的理想替代者。
三、技术工程设备检查:从被动到主动
面向技术工程设备(如压力容器、管道、涡轮机、电气柜)的检查,传统方式依赖人工离线检测。而集成机器人网络与仿人箱体后,可实现:
- 在线动态检查:设备运行状态下完成振动、温度、泄漏等参数采集;
- 高精度三维测量:利用仿人臂搭载激光扫描仪,重构设备表面缺陷的亚毫米级模型;
- 自动生成报告:网络服务后端自动比对标准,标记超差项并推送维修建议。
由此,设备检查由“被动响应”转变为“主动预警”,大幅降低非计划停机。
四、网络技术服务:连接、计算与安全保障
网络技术服务是上述所有能力的底座,其核心内容包括:
- 低时延高可靠通信:基于5G/TSN(时间敏感网络)实现机器人与控制中心毫秒级交互;
- 边缘-云协同计算:边缘节点完成实时推理,云端进行大数据训练与模型迭代;
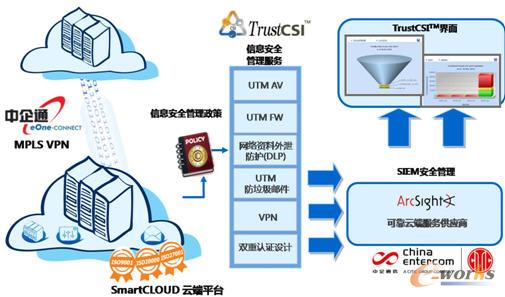
- 网络安全与数据隐私:采用加密传输、零信任架构,确保工业检验数据不被篡改或泄露;
- 远程专家服务:通过AR/VR与网络切片,允许异地专家实时介入检验过程。
没有强大的网络技术服务,仿人箱体与机器人网络无法发挥真正效能。
五、融合应用场景与未来展望
在典型工厂中,这一融合体系可部署为:
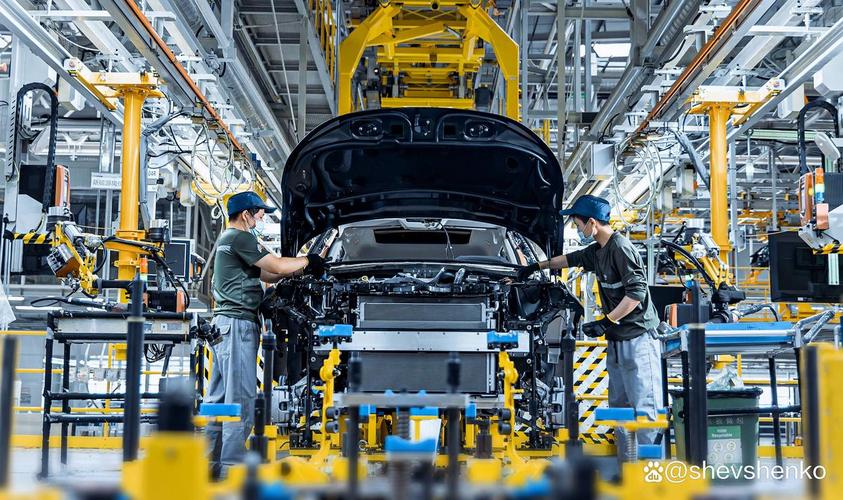
- 智能巡检班组:若干仿人箱体机器人在机器人网络调度下,分工检查车间内的电机、阀门与管道;
- 高危环境替代:在核辐射、有毒气体区域,机器人完成设备表面裂纹与腐蚀检测;
- 大型装备在役检验:如风力发电机塔筒、船舶引擎,通过仿人臂伸入狭小空间执行内窥与测厚。
未来趋势包括:
- 自进化检验能力:机器人网络通过联邦学习不断优化缺陷识别模型;
- 人机共融:仿人箱体与人类工程师共享工作空间,自然语言交互下发任务;
- 标准化与模块化:箱体接口、通信协议、数据格式趋于统一,降低部署成本。
##
机器人网络、未来仿人箱体产品、技术工程设备检查与网络技术服务,这四者并非孤立的技术点,而是相互增强的有机整体。它们共同推动工业检验走向无人化、智能化与网络化。对于制造企业而言,提前布局这一融合体系,将是在下一轮工业竞争中赢得质量与效率优势的关键。
如若转载,请注明出处:http://www.sguhl.com/product/31.html
更新时间:2026-09-21 16:58:38